🌡️ Monitoramento Térmico do Polisher
Este sistema detecta anomalias térmicas na superfície do Polisher monitorando o processo de polimento de aço via câmera Pi térmica. Os modelos foram treinados com dados do Pitch-In LBAM Thermal Imaging Dataset, publicado no Kaggle por D. B. Miller et al.
Origem dos dados
📦 O que é o dataset?
Os dados são gravados por uma câmera Pi térmica acoplada a uma bancada de polimento de superfícies de aço (Polisher), armazenados no formato HDF5 com a estrutura pi-camera-1[H × W × T], em que cada fatia ao longo do eixo temporal é um frame de temperatura absoluta por pixel, em graus Celsius.
🔗 Referência
Miller, D. B., Song, B., Farnsworth, M. & Tiwari, D. (2021). Pitch-In LBAM Thermal Imaging Dataset. Kaggle.
kaggle.com/datasets/dbmiller/pitchin-lbam-thermal-imaging-dataset
Características do arquivo bruto
| Formato | HDF5 |
| Dataset interno | pi-camera-1 |
| Unidade | °C / pixel |
| Câmera | Pi Thermal Cam |
| Resolução saída | 320 × 240 px |
| Frames extraídos | 1 992 |
| Colormap visualização | inferno |
Como os dados foram preparados
🗂️ Amostragem estratificada
Para evitar redundância temporal e garantir diversidade de padrões, os frames foram selecionados em quatro estratos:
- 40% — cobertura temporal uniforme
- 25% — alta variação espacial (alto desvio padrão)
- 25% — alto delta entre frames consecutivos
- 10% — temperaturas extremas (mín/máx)
🏷️ Labels automáticos por temperatura absoluta
Cada frame recebe um label com base na temperatura média absoluta em relação à distribuição global, via percentis:
- Normal — abaixo do percentil 75
- Atenção — entre os percentis 75 e 95
- Crítico — acima do percentil 95
Os limiares exatos (em °C) são derivados da distribuição do arquivo HDF5 e salvos nos checkpoints.
O que cada classe significa
✅ Normal
Temperatura e padrão espacial dentro do esperado para o processo. Nenhuma ação necessária.
🔶 Atenção
Temperatura acima do percentil 75 da distribuição ou padrão incomum. Recomenda-se monitorar os próximos frames.
🔴 Crítico
Temperatura acima do percentil 95 — anomalia térmica significativa. Verificação imediata da superfície é recomendada.
Exemplos de frames térmicos
Baixe os frames abaixo e envie na aba Análise para testar o sistema.
🌡️ Monitoramento do Polisher
Parâmetros de inferência
📊 Desempenho e diagnóstico
Métricas salvas nos checkpoints (melhor época) e resultado no conjunto de teste registrado no notebook de treino.
Evidências do treino
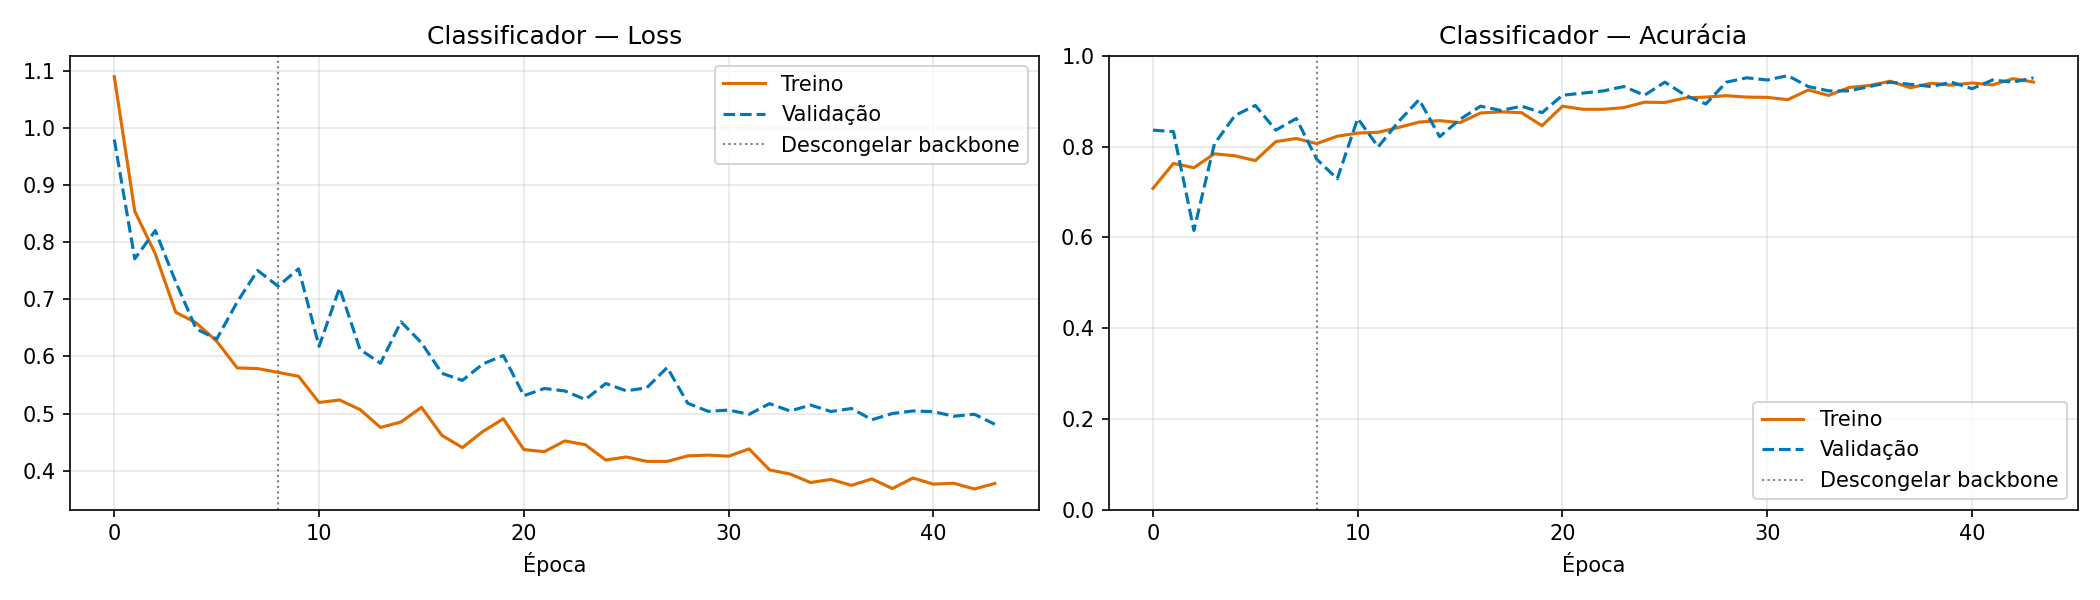
Perda e acurácia do classificador por época
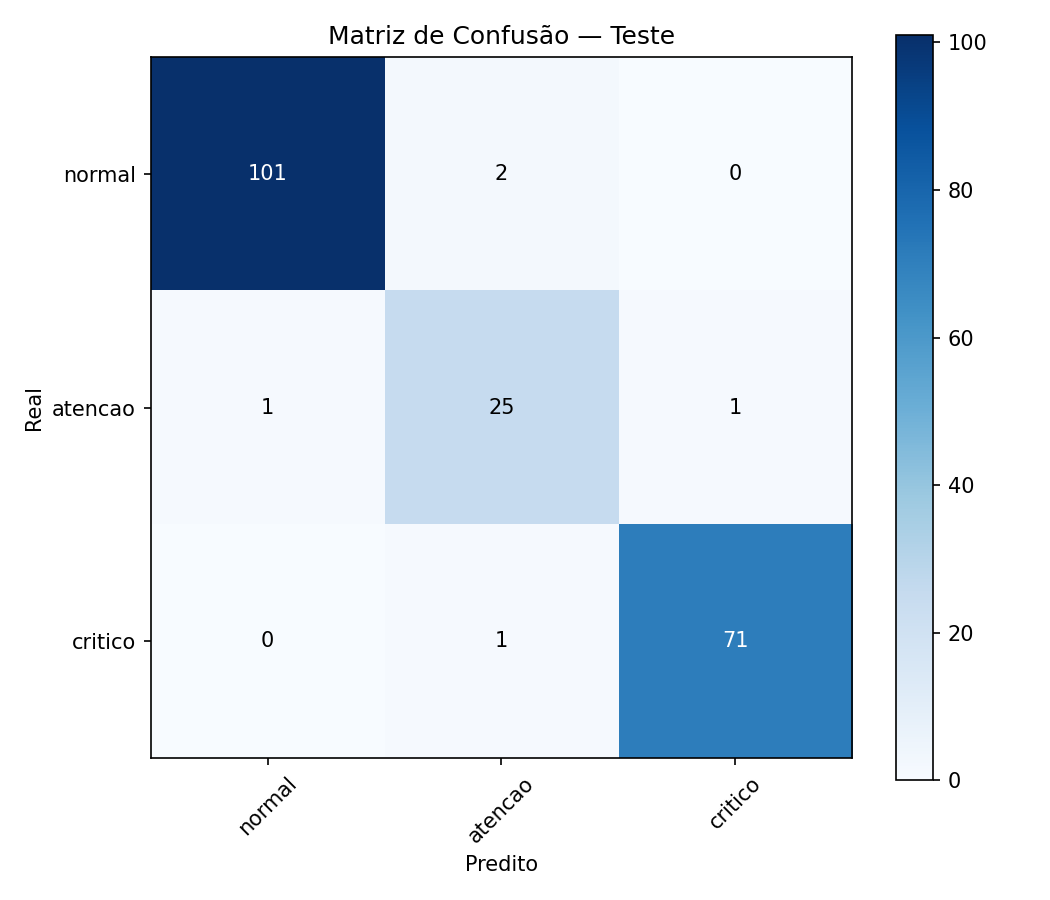
Matriz de confusão no conjunto de teste (202 frames)
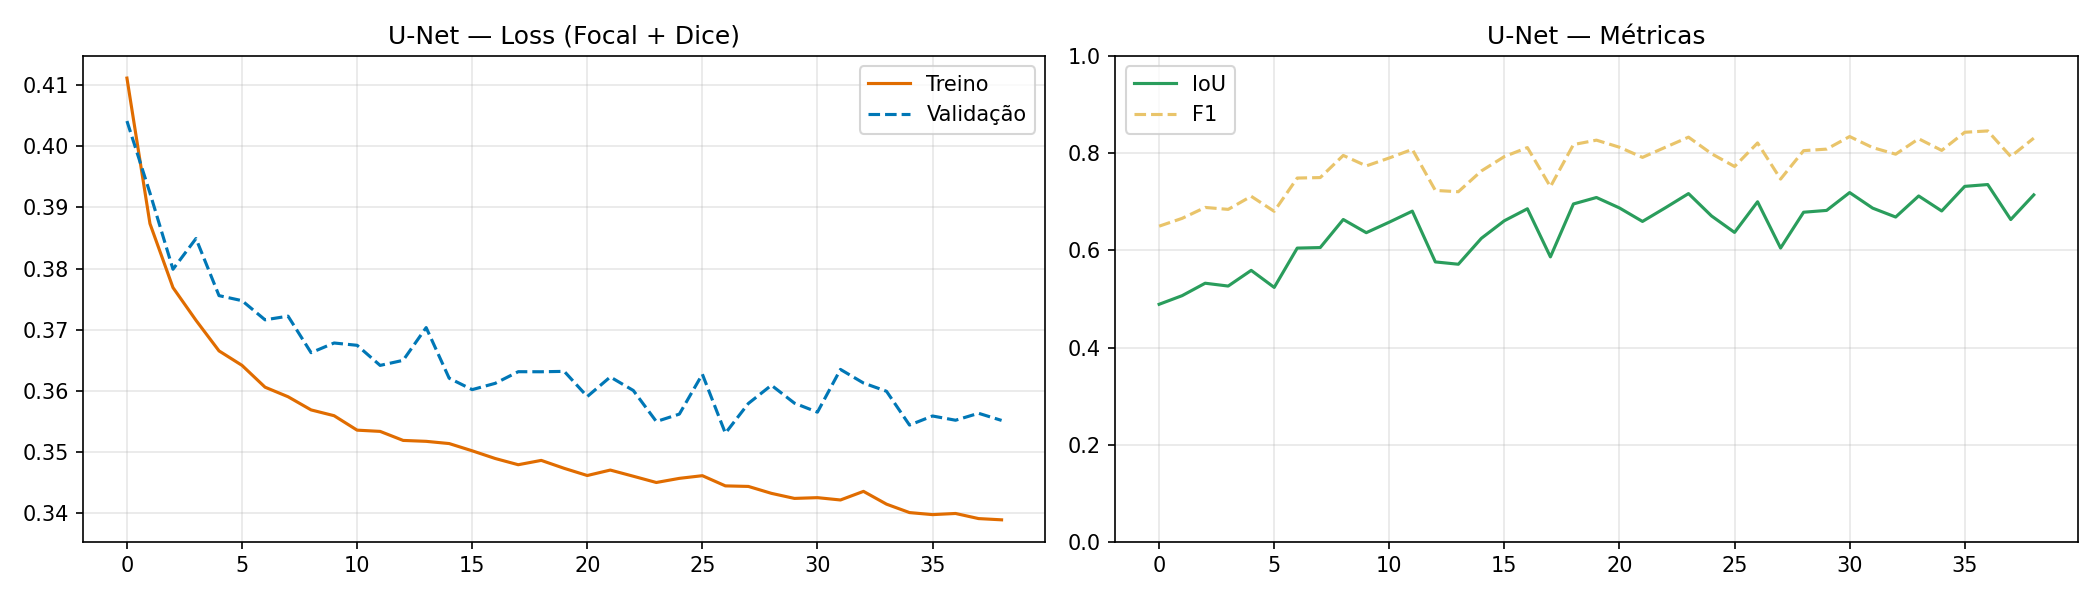
Perda (Focal + Dice), IoU e F1 da U-Net por época
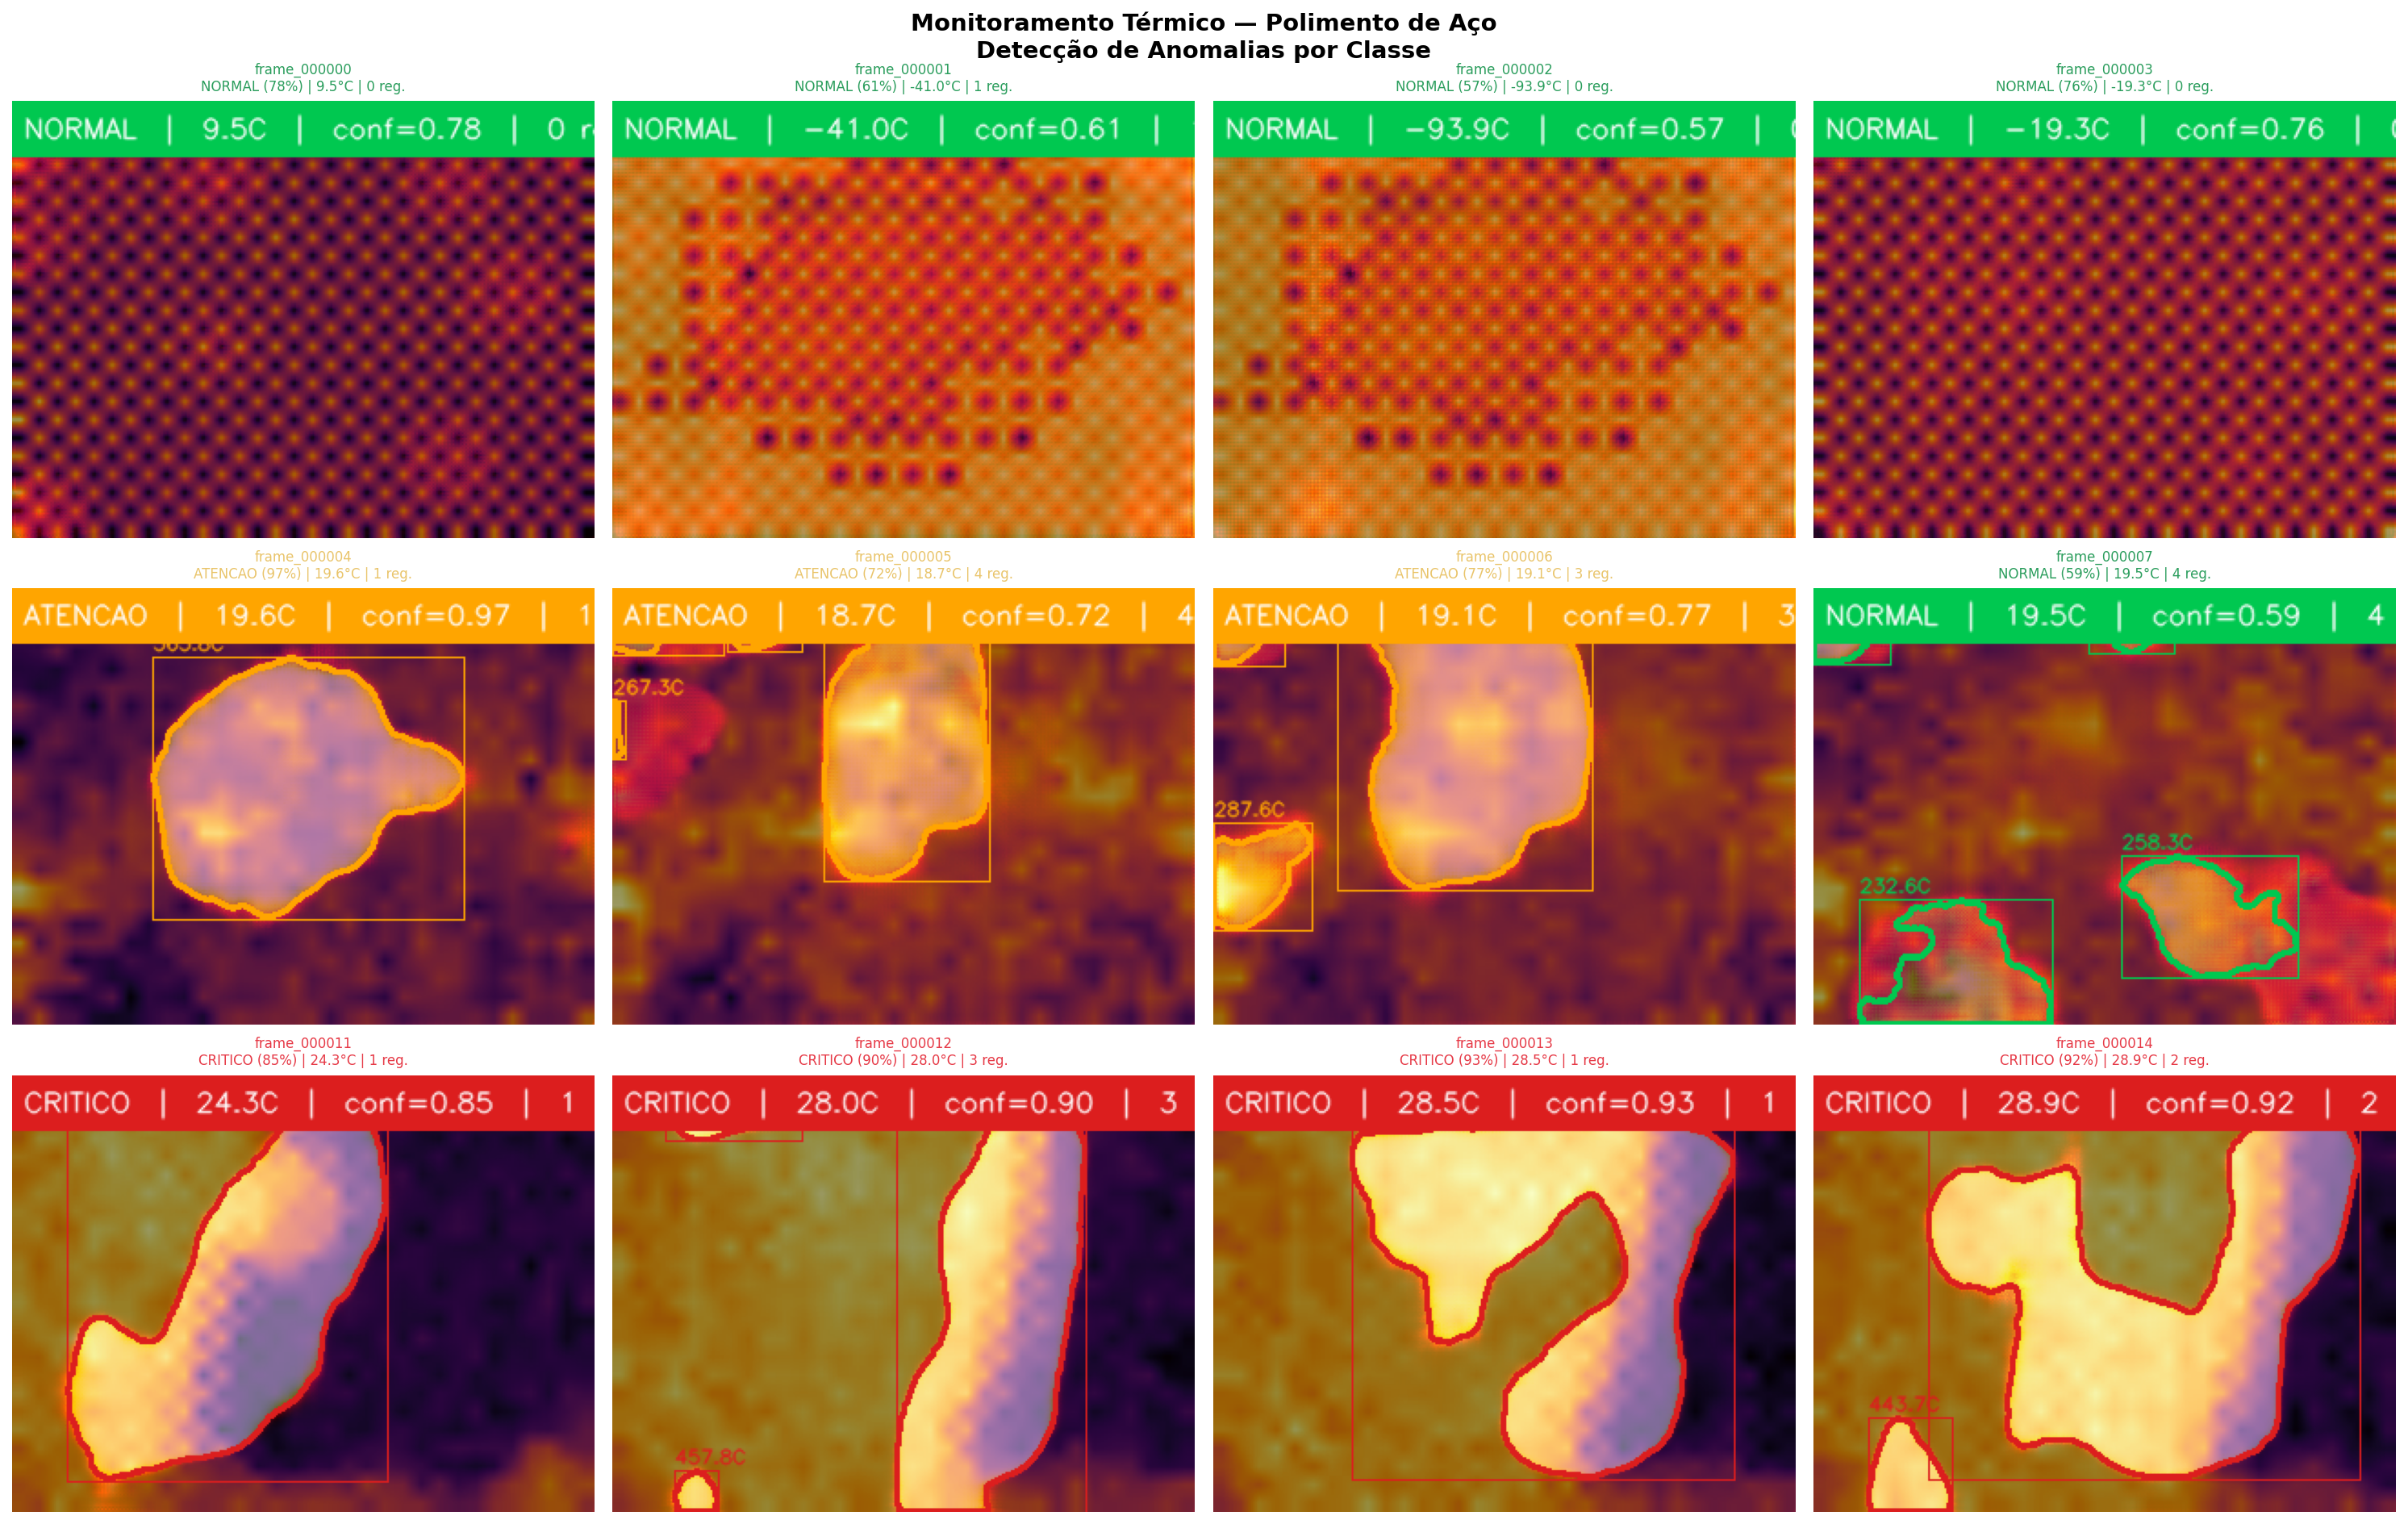
Inferência em frames de exemplo, por classe
Arquitetura do pipeline
Modelo 1 — Classificador (EfficientNet-B3)
Recebe o frame térmico em 2 canais: o padrão espacial em grayscale (canal 0) e a temperatura média absoluta normalizada globalmente (canal 1). Classifica o frame em Normal / Atenção / Crítico e gera um mapa Grad-CAM que localiza as regiões mais influentes.
Modelo 2 — Segmentador (U-Net, 3 canais)
Recebe 3 canais: frame spatial, temperatura normalizada e o mapa Grad-CAM do classificador. Produz uma máscara pixel a pixel de probabilidade de anomalia. As pseudo-masks de treinamento são derivadas automaticamente do Grad-CAM, sem anotação manual.
Etapas do pipeline
1. Captura do frame
A câmera Pi térmica registra a temperatura por pixel da superfície do Polisher em formato HDF5 (°C/pixel).
2. Pré-processamento
O frame é convertido para PNG grayscale 320×240, normalizado localmente (canal spatial) e globalmente (canal temperatura).
3. Classificação + Grad-CAM
O EfficientNet-B3 classifica o frame e gera um mapa de ativação que localiza as regiões determinantes.
4. Segmentação (U-Net)
A U-Net recebe os 3 canais e produz uma máscara de probabilidade por pixel, identificando as regiões anômalas.
5. Resultado visual
Contornos coloridos (verde / laranja / vermelho) e bounding boxes são sobrepostos ao frame com colormap inferno.
Parâmetros técnicos do treinamento
⚠️ Limitações e considerações importantes
Labels automáticos: as classes são definidas por percentis da distribuição de temperatura do próprio dataset, não por um especialista de processo. Os limiares devem ser validados com conhecimento do domínio real.
Pseudo-masks: a U-Net é treinada com máscaras derivadas automaticamente do Grad-CAM, não de anotações humanas pixel a pixel, o que pode introduzir ruído nas bordas das regiões anômalas.
Domínio: o sistema foi treinado exclusivamente com dados de câmera Pi térmica em processo de polimento de aço. Imagens de outras câmeras ou processos podem não ser representadas adequadamente.